Nombres · 4 affiches · formule n° 68
Les quaternions de Hamilton
Les quaternions prolongent les nombres complexes avec trois unités imaginaires, i, j et k, liées par une seule formule. Leur multiplication n’est pas commutative, et ils servent aujourd’hui à calculer des rotations dans l’espace.
Quatre styles
Les affiches
La même formule, le même dessin calculé, en Papier, Nuit, Bauhaus ou Tableau noir. En affiche, toile, plexiglas ou aluminium.



Ce que dit la formule
Un quaternion est une expression , où , , , sont des nombres réels et , , trois unités imaginaires. On additionne les quaternions terme à terme. Pour les multiplier, on développe en respectant l’ordre des facteurs, avec cette seule règle :
- , , sont trois nombres distincts dont le carré vaut , comme l’unité imaginaire des nombres complexes.
- est le produit de par , puis du résultat par . Le produit des quaternions est associatif, ce qui permet d’écrire sans parenthèses.
- est la partie réelle du quaternion ; est sa partie vectorielle, que l’on identifie au vecteur de l’espace.
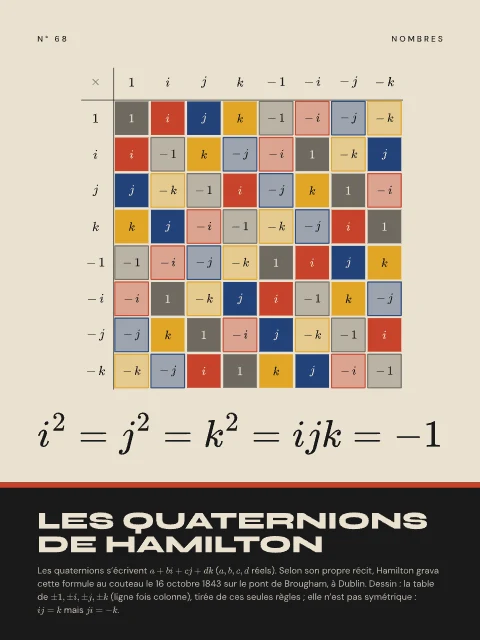
De la formule, on tire tous les produits deux à deux. En multipliant à droite par , on obtient , c’est-à-dire : donc . De la même façon,
La multiplication n’est pas commutative : changer l’ordre de deux unités imaginaires distinctes change le signe. Elle garde en revanche presque toutes les autres règles du calcul habituel : associativité, distributivité, et surtout la division. Le conjugué de est , et
Tout quaternion non nul a donc un inverse, . De plus, le module est multiplicatif : .
Lien avec les vecteurs. Si et sont deux vecteurs de l’espace, vus comme des quaternions de partie réelle nulle, leur produit vaut
la partie réelle est l’opposé du produit scalaire, la partie vectorielle est le produit vectoriel. En particulier, .
Les rotations. Soit un vecteur unitaire et un angle. Avec , l’application est la rotation d’angle autour de l’axe . Composer deux rotations revient à multiplier les quaternions correspondants.
Un exemple
Multiplions par . On développe les seize produits, en remplaçant , , par et les produits mixtes par la table ci-dessus :
- partie réelle : ;
- partie en : ;
- partie en : ;
- partie en : .
Donc . Dans l’autre ordre, on trouve : le résultat est différent.
Le module est bien multiplicatif : , , et .
Une rotation. Pour tourner de autour de l’axe , on prend . Le calcul de donne exactement : le premier axe est envoyé sur le deuxième, comme le fait un quart de tour autour du troisième.
Pourquoi c’est vrai
La formule de Hamilton est une définition : elle fixe la règle de multiplication. Ce qu’il faut démontrer, c’est que cette règle ne mène à aucune contradiction, en particulier que le produit est associatif.
Une représentation par des matrices. On associe à la matrice à coefficients complexes
Un calcul direct montre que , où est la matrice identité, et que pour tous quaternions et . Le produit des matrices étant associatif, celui des quaternions l’est aussi. Le déterminant de vaut , et le déterminant d’un produit est le produit des déterminants : c’est la multiplicativité du module, qui équivaut à l’identité des quatre carrés publiée par Euler en 1748.
Pourquoi quatre nombres et pas trois. Hamilton a d’abord cherché des « triplets » prolongeant les nombres complexes, sans succès. Ferdinand Georg Frobenius a démontré en 1877 que les seules algèbres associatives de dimension finie sur les réels où l’on peut toujours diviser par un élément non nul sont les réels, les complexes et les quaternions. La démonstration dépasse le cadre de cette page.
L’atelier a vérifié les règles de la table, l’accord avec le produit des matrices, l’associativité, la multiplicativité du module, le produit des vecteurs et les rotations sur des milliers de quaternions tirés au hasard.
Un peu d’histoire
William Rowan Hamilton (1805-1865), mathématicien et astronome irlandais, directeur de l’observatoire de Dunsink, cherchait depuis des années à multiplier des triplets de nombres. Dans une lettre de 1865 à son fils Archibald, il raconte que ses enfants lui demandaient chaque matin s’il savait enfin multiplier les triplets, et qu’il devait répondre qu’il savait seulement les additionner et les soustraire.
Le lundi 16 octobre 1843, il marche avec son épouse le long du Royal Canal, à Dublin, pour aller présider une séance du conseil de la Royal Irish Academy. En arrivant au pont de Brougham (aujourd’hui Broom Bridge), la solution lui apparaît : il faut quatre nombres, et non trois. Selon son propre récit, il ne peut s’empêcher de graver au couteau la formule sur une pierre du pont. L’inscription a disparu depuis longtemps ; une plaque la commémore, et l’université de Maynooth organise chaque année, depuis 1989, une marche de l’observatoire de Dunsink jusqu’au pont.
Le Français Olinde Rodrigues avait publié dès 1840 des formules équivalentes pour composer les rotations, sans définir de nouveaux nombres. À la fin du XIXe siècle, le calcul vectoriel de Gibbs et Heaviside, plus simple pour les physiciens, a pris la place des quaternions dans l’enseignement. Ceux-ci restent très utilisés pour représenter les rotations : en infographie, en robotique et pour piloter l’orientation des engins spatiaux.
Ce que montre l’affiche
La table de multiplication des huit quaternions , , , : la case située sur la ligne et la colonne contient le produit , calculé par le programme avec la seule règle de Hamilton. Chaque unité a sa couleur (1, , , ), en teinte pleine pour un résultat positif et en teinte claire pour un résultat négatif. Chaque ligne contient les huit unités une fois et une seule, et la table n’est pas symétrique : 24 cases sur 64 diffèrent de leur symétrique, comme et . Le dessin est calculé par des programmes écrits pour l’atelier ; l’affiche existe en quatre styles : Papier, Nuit, Bauhaus et Tableau noir.
Pour aller plus loin
- Le produit vectoriel, qui est né du produit des quaternions.
- La formule de Moivre, son équivalent pour les nombres complexes de module 1.
- La formule d’Euler : un quaternion unitaire s’écrit aussi , comme .
- Le déterminant, qui sert à démontrer que le module est multiplicatif.
Sources : Quaternion (Wikipédia) (nouvel onglet), Quaternion (Wikipedia) (nouvel onglet), Quaternion (Wolfram MathWorld) (nouvel onglet), Broom Bridge (Wikipedia) (nouvel onglet), History of quaternions (Wikipedia) (nouvel onglet), lettres de Hamilton sur la découverte (Trinity College Dublin) (nouvel onglet), théorème de Frobenius (Wikipedia) (nouvel onglet).
Vérifiée par le calcul
Les contrôles de cette formule
Avant d'imprimer l'affiche, un programme met la formule à l'épreuve. Voici ce qu'il a calculé (dernier passage le 11 octobre 2026) ; si un seul de ces contrôles échouait, l'affiche ne serait pas produite. Notre méthode
- i² = j² = k² = −1
- ijk = (ij)k = i(jk) = −1
- conséquences : ij = k, jk = i, ki = j
- non-commutativité : ji = −k, kj = −i, ik = −j
- matrices 2 × 2 complexes : I² = J² = K² = IJK = −Id
- le produit de Hamilton coïncide avec le produit des matrices complexes (10 000 couples)écart maximal 3.28e-16
- associativité : (pq)s = p(qs) (10 000 triplets)écart maximal 5.18e-16
- le module est multiplicatif : |pq| = |p| |q| (10 000 couples)écart maximal 5.81e-16
- tout quaternion non nul a un inverse : p × p̄/|p|² = 1 (10 000 tirages)écart maximal 6.68e-16
- quaternions purs : (0, u)(0, v) = (−u·v, u ∧ v) (10 000 couples)écart maximal 0.00e+0
- rotations : q v q̄ = formule de Rodrigues (2 000 tirages)écart maximal 6.13e-16
- dessin : la table des 8 unités est fermée, chaque ligne contient les 8 unités une fois (carré latin)
- dessin : 24 cases sur 64 diffèrent de leur symétrique (ab = −ba pour deux unités imaginaires distinctes)24 cases
Sources
Questions fréquentes
Qu’est-ce qu’un quaternion ?
Un nombre de la forme a + bi + cj + dk, avec a, b, c, d réels et trois unités imaginaires i, j, k qui vérifient i² = j² = k² = ijk = −1. Les quaternions prolongent les nombres complexes à quatre dimensions.
Pourquoi ij n’est-il pas égal à ji ?
Parce que la règle de Hamilton impose ij = k et ji = −k. La multiplication des quaternions n’est pas commutative : l’ordre des facteurs compte.
Où Hamilton a-t-il gravé la formule des quaternions ?
Sur une pierre du pont de Brougham (aujourd’hui Broom Bridge), au-dessus du Royal Canal à Dublin, le 16 octobre 1843, selon son propre récit. L’inscription a disparu ; une plaque la rappelle.
À quoi servent les quaternions ?
Surtout à représenter et à composer des rotations dans l’espace, sans les difficultés des angles successifs : en infographie, en robotique et pour l’orientation des satellites.
Peut-on diviser par un quaternion ?
Oui, par tout quaternion non nul q : son inverse est le conjugué divisé par le carré du module, q̄/|q|².